 Lucien
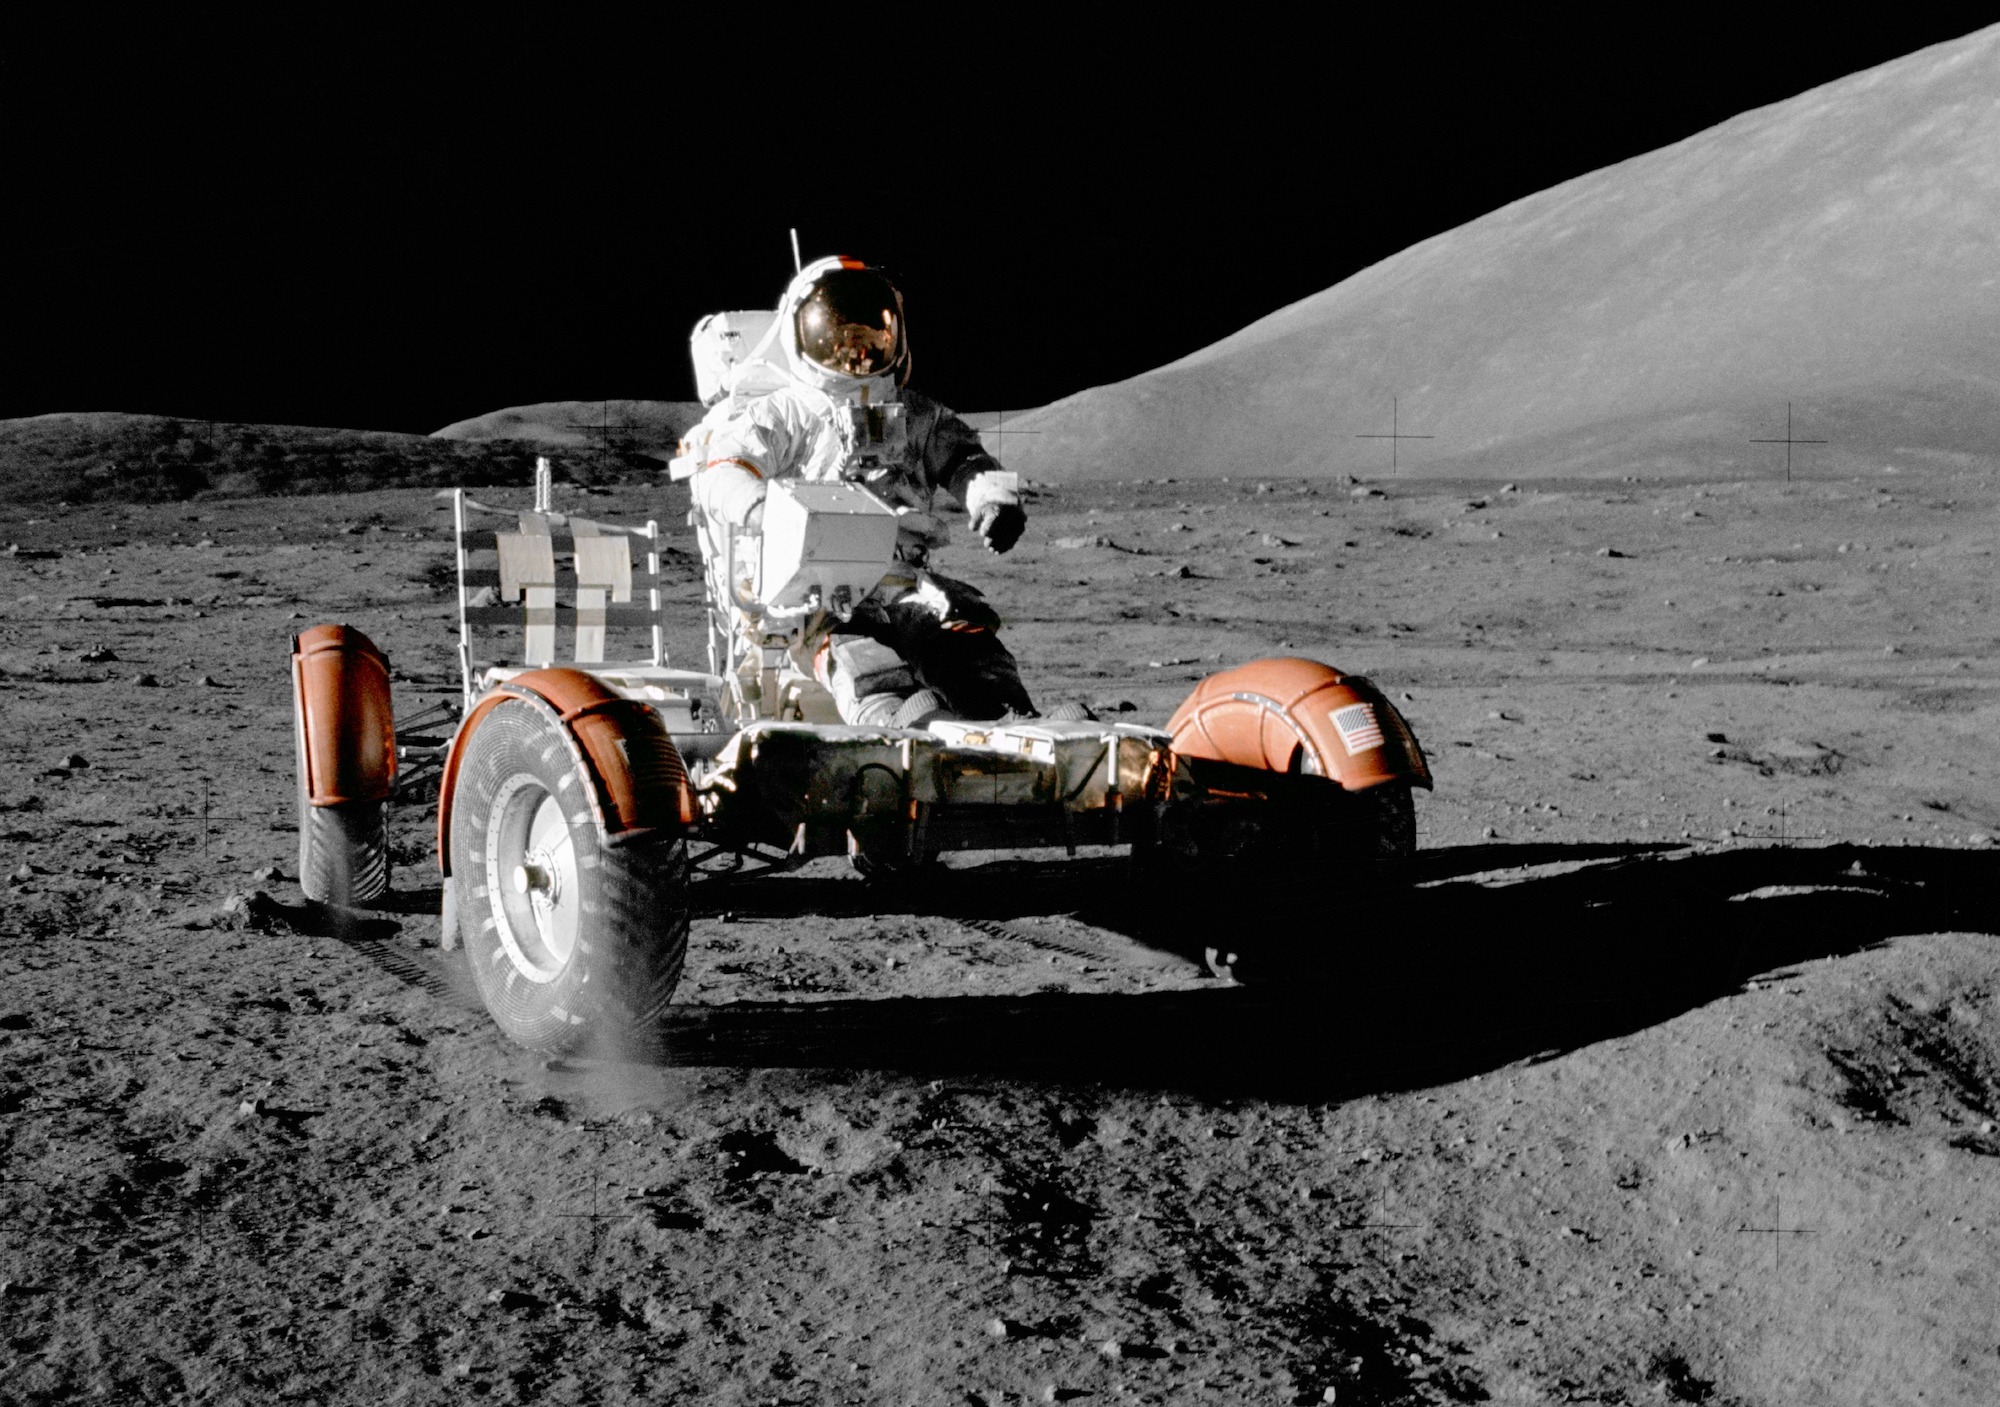
Non vedo che ostacolo possa costituisce della polvere abrasiva ad un veicolo che vi marcia sopra.
Sulla Terra vedresti dei problemi?
Deduco che per te dovrebbe costituire un problema insormontabile la “polvere” per un veicolo, quindi, sei uno di quelli che non crede alle missioni lunari?
Come facevano gli astronauti a camminare sulla polvere e a concludere tutte le operazioni previste nelle missioni da Apollo 11 ad Apollo 17 se c’era la polvere?
La prossima volta consiglieremo la NASA di dotare gli astronauti di un efficiente aspirapolvere spaziale per bonificare la zona in cui sono atterrati, così almeno tornano a casa con le tutine ancora bianche, hai ragione, non si può andare lì con tutta quella polvere! 😀😀😀
La domanda equivale più o meno alla seguente: “Come faccio a camminare fuori casa se è bagnato a causa della pioggia?”.
Le ruote del Rover Lunare (LRV)
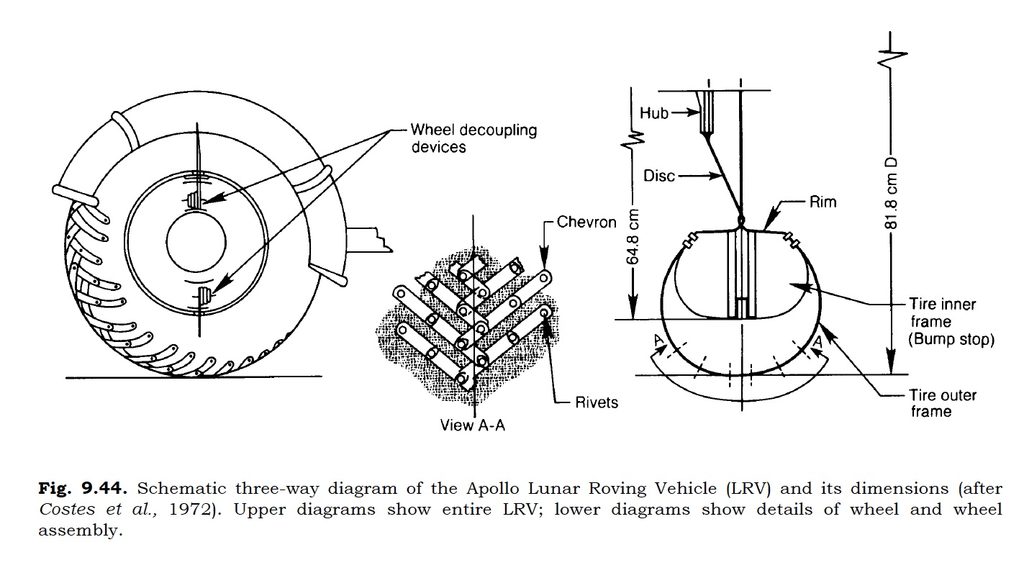
Le ruote erano costituite da un mozzo in alluminio ottenuto per imbutitura rotativa e da uno pneumatico del diametro di 81,8 cm e della larghezza di 23 cm, la cui carcassa era fissata al cerchio e a dischi di alluminio sagomato. Elementi in titanio a forma di V, denominati chevron, ricoprivano il 50% della superficie di contatto, garantendo la trazione sul terreno lunare.
La carcassa dello pneumatico era costituita da una rete di fili d’acciaio zincati e intrecciati, ciscuno di diametro 0,83 mm, priva di rivestimento in gomma e quindi non pressurizzata, il suo interno fissata rigidamente al cerchio c’era una contro sagoma del profilo esterno del pneumatico che ne limitava la deformazione. Le ruote erano carterizzate e munite di paraspruzzi.
Ogni ruota disponeva di un proprio motore elettrico di trazione a corrente continua, ad avvolgimento in serie, con una potenza di 0,25 hp a 10.000 g/1′. Il motore era collegato alla ruota tramite un riduttore a onda armonica con rapporto di trasmissione 1:80. Ogni ruota era inoltre dotata di un freno meccanico.
La manovrabilità era assicurata da motori elettrici per lo sterzo montati sugli assi anteriore e posteriore. Ciascun motore di sterzo a corrente continua, ad avvolgimento in serie, aveva una potenza di 0,1 hp. I due gruppi di ruote potevano sterzare in direzioni opposte, consentendo un raggio di sterzata di 3,1 metri; in alternativa, i sistemi potevano essere disaccoppiati, in modo che soltanto uno dei due gruppi fosse utilizzato per sterzare.
L’alimentazione era fornita da due batterie non ricaricabili argento-zinco con elettrolita a base di idrossido di potassio, ciascuna con una tensione di 36 volt e una capacità di 121 Ah. Le batterie alimentavano i motori di trazione e di sterzo, oltre a una presa ausiliaria da 36 volt montata nella parte anteriore del rover lunare (LRV), utilizzabile per alimentare l’unità di ritrasmissione delle comunicazioni oppure la telecamera televisiva.
Sistemi di controllo termico passivo mantenevano le batterie entro un intervallo di temperatura ottimale.
Pagina con altre info sul Rover Lunare: https://nssdc.gsfc.nasa.gov/planetary/lunar/apollo_lrv.html

Lascia un commento
Devi essere connesso per inviare un commento.
 Lucien
Lascia un commento
Devi essere connesso per inviare un commento.